Avui us parlaré de la molla Slinky, una estupenda joguina que, com sabeu, consisteix en una molla espiral que podeu trobar tant de metall com de plàstic en colors. Les seves característiques (dimensions, diàmetre del fil, diàmetre de la molla, massa, mòdul elàstic, …) permeten que executi moviments curiosos com ara baixar escales, o baixar per un pla inclinat de forma automàtica a partir d’una petita acció inicial. També permeten estudiar el comportament de les ones mecàniques i d’altes fenòmens relacionats amb ella mateixa, com veurem a continuació.
Història d’un descobriment casual
L’origen de la molla Slinky és un exemple de serendipitat (trobar una cosa valuosa quan no la buscaves) en la història de l’enginyeria i de la física experimental. L’any 1943, l’enginyer naval nord-americà Richard T. James hi era a les drassanes de Filadèlfia dissenyant un sistema de molles de tensió per estabilitzar instruments de navegació delicats a bord de vaixells sotmesos a l’onatge marí.
Un dia, mentre treballava, va ensopegar amb una caixa de components i una de les molles helicoïdals va caure d’una prestatgeria i va començar a «caminar» fent una sèrie de cabrioles anant des d’una pila de llibres cap a una taula i d’allà cap al terra, i va acabar tornant a posar-se dreta tota sola. Intrigat per aquella dinàmica, James va dedicar-se a perfeccionar les propietats mecàniques de la molla fins a trobar la combinació ideal de constant elàstica, massa lineal i geometria d’espira plana per a que fes aquells moviments.
Sembla que la seva dona, Betty James, va veure de seguida l’enorme potencial didàctic i lúdic del ressort, i va batejar la joguina amb la paraula anglesa Slinky (seductor), que suggereix un moviment seductor (sigui el que sigui això). El producte es va presentar movent-se per una rampa als grans magatzems Gimbels de Filadèlfia durant la campanya de Nadal de 1945, i sembla es van esgotar les quatre-centes unitats inicials que hi havia en només noranta minuts.
Al llarg de les dècades següents, allò que va començar com una joguina infantil es va transformar en un instrument molt interesant als laboratoris de física d’educació secundària. La raó del seu èxit didàctic és que la Slinky no és una molla ideal de massa menyspreable, si més no és un sistema continu amb massa distribuïda i elasticitat pròpia, que permet visualitzar fenòmens d’ones elàstiques, de dispersió o de transferència d’energia.
Sense anar més lluny, aquest diumenge passat (18/10/2026) el programa Órbita Laika (RTVE Play) tenia com a tema monogràfic La ciència secreta dels joguets. Dons bé, la molla Slinky va ser la protagonista del capítol.
Una molla que no es comporta com les altres
Abans d’explicar les propietats de la molla Slinky cal entendre una diferència fonamental amb les molles de comprensió convencional (las que veiem, per exemple, en el seient d’una bicicleta, o la majoria de les que utilitzem als nostres laboratoris) que tenen les espires separades quan no està sotmesa a cap força, i funcionen igualment bé tant si la comprimim com si l’estirem. La Slinky, en canvi, és una molla de tracció pretensada que té en repòs les seves espires completament en contacte les unes amb les altres i cal una força mínima petita per començar a separar-les. Aquesta subtilesa és precisament la que fa que la Slinky sigui tan rica, de manera que quan la pengem no s’estira de manera uniforme, i quan la deixem caure fa coses que semblen violar el sentit comú.
Com comprovarem, les formules que utilitzarem per estudiar quantitativament els fenòmens involucrats son prou senzilles, però no entraré en la forma en la que s’arriba a elles ja que normalment el camí és bastant complex, com podeu comprovar si accediu al articles als que faig referència al llarg de l’entrada.
La llei de Hooke: el punt de partida
Tota molla real segueix, com a mínim aproximadament, la llei de Hooke, formulada cap al 1660 per Robert Hooke:
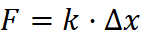
On F és la força que estira (o comprimeix) la molla, en newtons (N), k és la constant elàstica de la molla, en newtons per metre (N/m) (com més dura és la molla, més gran és k) i ∆x és l’allargament respecte a la seva longitud de repòs, en metres (m).
Per tal de verificar la llei de Hooke se penja una molla Slinky d’un suport, s’afegeixen pesos coneguts, per exemple, pesos de 0,1, 0,2, 0,3… newtons (10, 20, 30… g)) i es mesura l’allargament amb un regle. Si es representa la força F enfront de l’allargament ∆x s’obté una recta, la pendent de la qual és precisament la constant k.
Per què s’estira de manera desigual quan la pengem?
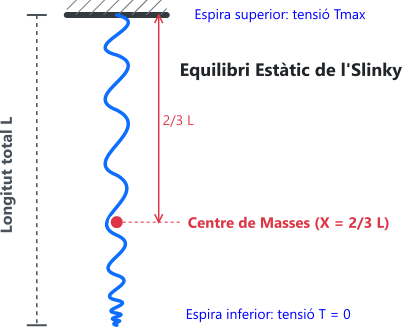
Aquesta és la primera propietat curiosa de la molla que es veu només penjar-la de un dels seus extrems. L’extrem superior ha de suportar el pes de tota la molla i per tant, la tensió T allà dalt és màxima, Tmax = M·g, on M és la massa total de la molla i g l’acceleració de la gravetat, mentre que l’extrem inferior no ha de suportar res, perquè a sota seu no hi ha cap material. Per tant, allà baix la tensió és nul·la, T = 0.
Com que la tensió disminueix de manera contínua de dalt a baix (linealment, de fet), les espires de la part superior estan molt estirades, mentre que les de la part inferior gairebé no ho estan, estan gairebé en contacte. Aquesta distribució no uniforme d’estirament és l’origen de totes les sorpreses que vindran després.
Quant s’allarga la molla penjada?
Com que cada tros de molla s’allarga en proporció a la tensió que suporta i la tensió mitjana d’una molla penjada és justament la meitat de la tensió màxima (va de M·g a dalt, fins a 0 a baix, amb un valor mitjà M·g/2), l’allargament total es pot calcular aproximadament:
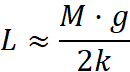
On k és la constant elàstica de la molla sencera i L la longitud total estirada.
Aquesta fórmula senzilleta és directament comprovable al laboratori. Peseu la molla per obtenir M i mesureu la seva constant elàstica k amb el mètode de la llei de Hooke del que hem parlat abans. Si feu els comptes i després compareu el resultat amb la longitud mesurada amb un flexòmetre quan la molla penja, la coincidència sol ser excel·lent.
On és el centre de masses?
El centre de masses és el punt on, a efectes de la gravetat i del moviment global, podem imaginar concentrada tota la massa de l’objecte. En una barra uniforme el centre de masses és al bell mig, però en una Slinky penjada la massa no està distribuïda de manera uniforme i com que les espires de dalt estan molt separades i les de baix estan juntes, hi ha més massa acumulada a la part inferior. El càlcul, que es pot fer sumant trossos, dona un resultat molt xulo:
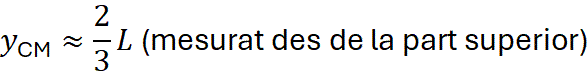
És a dir, el centre de masses d’una Slinky penjada no és a la meitat, sinó a dos terços de la longitud total comptats des de dalt.
Una caiguda sorprenent: la base no cau
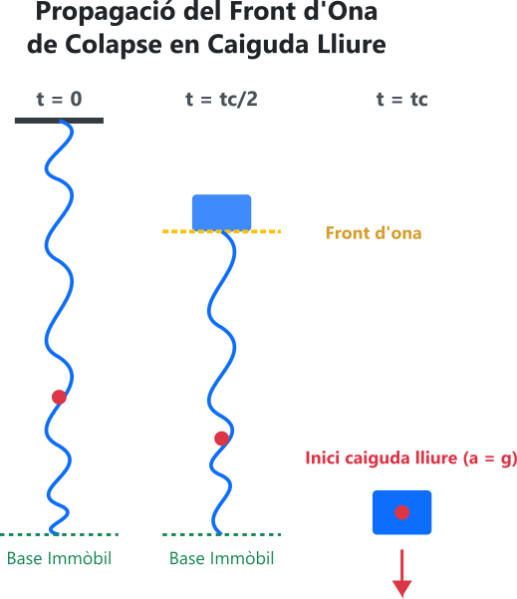
Arribem al fenomen més espectacular i contraintuïtiu de tots. Si penges una Slinky i en deixes anar l’extrem superior, la part inferior no cau immediatament i es queda suspesa a l’aire, immòbil, com per art de màgia. Només comença a caure quan “nota” la part de baix que li arriba la de dalt i s’ha comprimit del tot.
El que “nota” és una ona de descompressió que viatja per la molla a una velocitat finita. Mentre aquesta ona no ha arribat a l’extrem inferior, les espires de baix continuen exactament en la mateixa situació que abans de deixar anar la part superior ja que la seva tensió interna compensa la gravetat, i per tant no es mouen.
El temps que triga aquesta ona a recórrer la molla estirada (el temps de col·lapse, tc) es pot calcular amb una fórmula senzilla que depèn només de la longitud estirada i de la gravetat, tal i com ens l’expliquen el professors Cross i Wheatland (2012) al seu article Modeling a falling slinky.
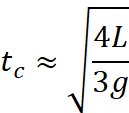
Fixeu-vos que a la fórmula no hi apareix ni la massa ni la constant elàstica, de manera que el temps durant el qual la base queda levitant depèn exclusivament de la longitud L de la molla estirada i de la gravetat g. Aquest resultat que es pot comprovar utilitzant ressorts de diferent longitud estirats i mesurant el temps amb un cronòmetre o bé gravant la caiguda amb un telèfon mòbil.
Mentre la base roman immòbil, l’extrem superior cau amb una acceleració més gran que la de la gravetat perquè a més del seu propi pes l’empeny la tensió elàstica.
El període universal d’oscil·lació
Si en comptes de deixar caure la molla la fem oscil·lar verticalment (la deixem anar suaument després d’estirar-la des d’una mica més avall), trobem una altra sorpresa. El període T (el temps que triga a fer una oscil·lació completa) ve donat per:
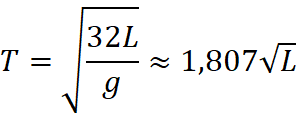
Fixeu-vos que ni la massa M ni la constant elàstica k hi apareixen, a diferència del període d’una molla “normal”, que és:
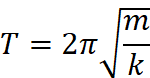
Al desaparèixer m i k de l’equació, resulta que qualsevol molla suspesa sota el seu propi pes, sigui de plàstic o d’acer, gran o petita, oscil·la amb un període que només depèn de la seva longitud estirada. És el que podem anomenar la llei universal del període, que la demostren i contrasten experimentalment els professors Pretz (2021) i Young (1993) en els seus respectius articles, Oscillations of a suspended slinky i Longitudinal standing waves on a vertically suspended slinky.
La velocitat de les ones
Com que la Slinky és un medi elàstic, per ella s’hi poden propagar ones, la velocitat de les transversals depèn de dues coses, de la tensió T a què està sotmesa la molla (ficada horitzontalment) i de la seva densitat lineal de massa μ (quanta massa té per unitat de longitud). La relació és:
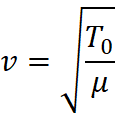
on T0 és la tensió d’estirament, en newtons (N) i μ = M/L és la densitat lineal de massa, en quilograms per metre (kg/m). Aquesta fórmula, dona valors sobre 2 m/s quan està colgada la molla i entre 4 i 6 m/s quan està estirada horitzontalment més del doble de la longitud penjada.
Aquesta formula també s’aplica a les cordes de les guitarres, ja que com més estirada està una corda (més T0) i com més lleugera és (menys μ), més ràpid viatgen les ones i més agut sona el so.
La velocitat de les ones longitudinals en una molla Slinky s’ha de calcular, però, amb una formula diferent:
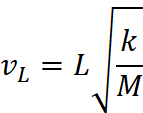
Encara que proporciona valors similars de velocitat al de les ones transversals
Més experiments amb la molla Slinky
A més de l’experiment de la llei de Hooke i del quant s’allarga la molla quan la pengem d’un extrem, podem realitzar uns quants més, com els següents:
Caiguda lliure i temps de col·lapse
Per mi aquest és el resultat més sorprenent de tota la física de la Slinky. L’objectiu és verificar experimentalment la immobilitat de la base de la Slinky i l’acceleració del seu centre de masses durant la caiguda. És el que va estudiar el professor de la Universitat de Vancouver, Canada, William Unruh (2012) i que va publicà a The falling slinky
Es penja una Slinky metàl·lica o de plàstic mitjançant un fil de niló d’un suport elevat d’almenys dos metres. Es marca visualment la posició calculada del centre de masses (que ja sabem que és aproximadament yCM = 2L/3) amb una petita cinta de color enganxada a l’espira corresponent. Al costat del suport, a la mateixa altura que la marca del centre de masses, es penja com a referència un objecte dens (un guix, una boleta) subjectat per un fil independent.
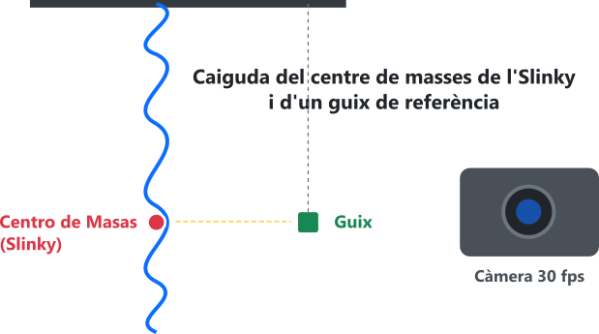
A continuació es tallen simultàniament els dos fils amb unes tisores (encara que aquest mètode introdueix un error apreciable) i es grava el procés amb una càmera de mòbil. Amb un programari lliure d’anàlisi cinemàtic de vídeo, com a Tacker o Vidanalisys, l’alumnat ressegueix fotograma a fotograma la posició de la part superior, de la marca del centre de masses, de la bola de referència i de la base.
Veurem que el guix de referència i el centre de masses de la Slinky cauen alineats, amb una acceleració constant de 9,81 m/s2, és a dir, el centre de masses cau exactament com si fos una pedra, mentre que la base queda completament immòbil durant l’interval de temps de col·lapse previst per (noteu que la fórmula indica aproximadament):
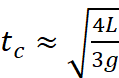
Massa afegida de forma asimètrica
Per desmuntar la possible falsa intuïció que la base no cau perquè li falta massa i similars, farem una prova amb una massa afegida, seguint les experiències descrites per el professor Aguirregabiria i altres col·legues (2007) de la Universitat del País Basc, a l’article Falling elastic bars and springs.
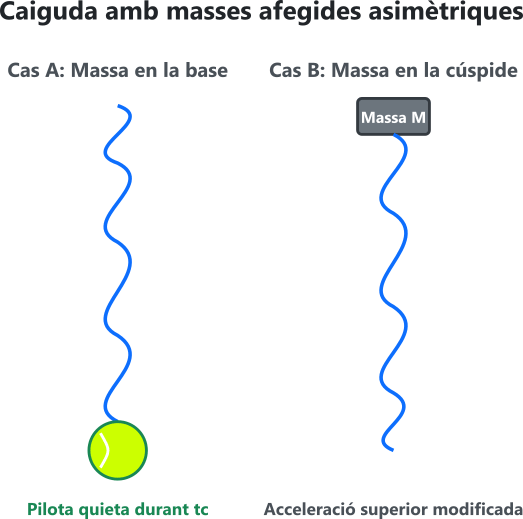
En primer lloc s’enganxa una massa concentrada apreciable, per exemple, una pilota de tennis de 60 grams a l’última espira inferior de la Slinky penjada (com en el vídeo de sota, amb Derek Muller i Rod Cross, el autor del primer article que he referenciat). En alliberar l’extrem superior, la gravació d’alta velocitat amb un telèfon mòbil fix confirma que la pilota roman exactament immòbil a l’aire durant el temps de col·lapse, tc, que ara serà més gran que sense la pilota ja que el pes d’aquesta allarga la molla. La massa afegida no canvia, però, la forma en la que cau la molla de manera que la tensió elàstica prèvia a deixar anar l’Slinky continua equilibrant el pes de la part inferior fins que arriba l’ona de descompressió.
En segon lloc es col·loca una massa rígida a la part superior enganxada a la molla. En aquest cas, la inèrcia del bloc modifica el perfil d’acceleració de l’extrem superior i redueix la velocitat inicial de col·lapse, però comparant tots dos muntatges es pot comprovar, encara que el procediment és una mica més complicat, que la velocitat del front d’ona és la mateixa independentment de les condicions inercials dels extrems.
Es comprova mesurant el temps d’arribada del front d’ona a diferents posicions de la molla, sense comparar els temps de col·lapse. És a dir, es marquen diversos punts de la Slinky amb etiquetes de color que es fan servir en els vídeos com a sensors de posició per obtenir, per a cada muntatge, la relació ti ≈ xi/c, on xi és la posició de l’etiqueta i mesurada sobre el moll sense deformar i ti és l’instant en què la deformació arriba a aquesta etiqueta.
El pendent de ti davant de xi dona 1/c. Si aquest pendent és el mateix, dins dels errors, per a la molla sola i per a la molla amb diferents masses a dalt, es conclou experimentalment que la velocitat del front no depèn de la massa afegida.
Verificació de la llei universal del període d’oscil·lació
L’objectiu és validar quantitativament l’equació universal:
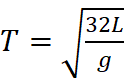
per a les oscil·lacions verticals d’una molla suspesa sota el seu propi pes, de la que ja hem parlat abans quan repassava les propietats d’aquesta molla.
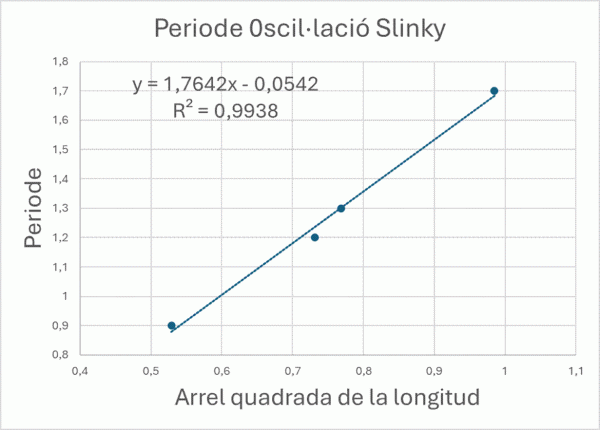
Es fixa l’extrem superior de la Slinky a un suport rígid i amb una regla vertical (flexòmetre) es mesura la longitud estirada total L en equilibri estàtic. Tot seguit, es desplaça suaument la base una mica cap avall i es deixa anar, de manera que comença a oscil·lar (en la seva forma fonamental). Ara hem de mesurar el període T d’oscil·lació, bé amb un sensor de posició ultrasònic ficat a sota i dirigit cap a la base de la molla (a la que s’ha d’enganxar una cartolina), bé cronometrant deu cicles complets, o també gravant amb un mòbil el moviment i contant el temps entre oscil·lacions.
Es repeteix la mesura reduint progressivament la longitud activa de la Slinky, subjectant per dalt diferent quantitat d’espires per obtenir longituds L variables (per exemple, a tres quarts, a la meitat i a un terç de la longitud inicial). En representar gràficament el període mesurat T enfront de l’arrel quadrada de la longitud estirada, els punts s’ajusten a una recta la pendent de la qual aproximadament és 1,8. Si es disposa de molles diferents (de metall, de plàstic) es pot comprovar que el període no depèn de les característiques de la molla. A sota teniu una gràfica amb valors de dues molles diferents, dos d’una metàl·lica i altres dos d’una de plàstic.
El vas ressonador (efecte Blaster/Star Wars)
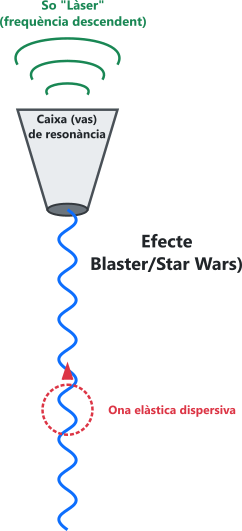
Aquesta experiència il·lustra de manera xula la conversió d’ones elàstiques en ones sonores audibles mitjançant l’acoblament de cavitats de ressonància, un fenomen investigat pel professor Crawford (1986) de la Universitat de California, Berkeley sota el nom de Slinky whistlers.
Es fa un petit forat al fons d’un got de plàstic rígid o de cartró i es passa l’última espira, d’una Slinky d’acer (amb les de plàstic no funciona ja que la freqüència que proporcionen és molt baixa i no és audible), pel forat i es fixa amb una mica de cinta adhesiva (cello), de manera que el fons del got faci de membrana acústica tensada per a la molla que penja. També es pot penjar la molla d’un extrem i ficar el vas enganxat entre dues espires del mig, com fa el professor Adam Micolich, de la Universitat de Nueva Gales del Sur en Sídney, Australia, en el video de sota
En deixar-la penjada la Slinky i colpejar suaument les espires amb un objecte metàl·lic o bé gratar-les amb l’ungla, o fer-la oscil·lar suaument, les ones elàstiques viatgen pel ressort, i a causa de l’alta dispersió del medi, les freqüències altes del pols es desplacen pel material del ressort a una velocitat de grup més gran que les baixes. Quan arriben les ones al fons del got, la membrana vibra i amplifica el so, emetent aquell xiulet xerricós de freqüència descendent que reprodueix amb una fidelitat sorprenent el so del tret de les armes làser (blaster) de La Guerra de les Galàxies.
Visualització d’ones en una Slinky horitzontal
Aquesta experiència és la que tradicionalment fem a les classes de física per visualitzar els polsos, les ones contínues i les ones estacionàries. Permet veure en directe com neixen, es propaguen i interfereixen les ones mecàniques, i és ideal per a que l’alumnat hi participi activament ja que estirar i moure molles els encanta.
S’estira la Slinky horitzontalment sobre una superfície llisa (un passadís, el terra d’una aula diàfana o una taula llarga), o bé la sostenen dos alumnes (un a cada extrem), cadascun agafant fermament l’última espira. Cal una longitud lliure de treball d’uns quatre metres per veure bé els fenòmens i que la tensió en la molla sigui moderada i constant (no s’ha d’estirar al màxim sinó que les espires han de quedar una mica separades i llises, que si no, no es veuen bé els fenòmens i a més es pot espatllar.
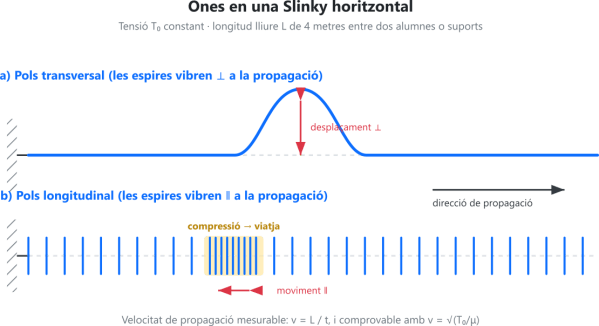
Polsos d’ona. Un pols és una pertorbació única i curta. Segons com sacsegem la molla, obtenim dos tipus de polsos ben diferents:
- Pols transversal: es dona un cop lateral ràpid amb la mà a un extrem, perpendicular a l’eix de la molla. Veurem una gropa que viatja al llarg del ressort al moure’s les espires perpendicularment a la direcció de propagació. Tots els punts de la molla es van desplaçant amunt i avall (o dreta i esquerra), mentre la gropa avança per la molla.
- Pols longitudinal: es comprimeixen unes quantes espires entre els dits i es deixen anar de cop, o es dona un cop en la direcció de l’eix de la molla. Veurem una zona de compressió (espires més juntes) que viatja al llarg del ressort, ja que aquí les espires es mouen en la mateixa direcció que la propagació, endavant i endarrere, com un acordió.
En totes dues situacions podem cronometrar el temps que el pols triga a recórrer una longitud coneguda L i calcular així la velocitat de propagació v =L/t, ja que la velocitat és relativament petita (4 – 6 m/s). Repetint la mesura amb diferents tensions T0, es pot comprovar experimentalment que com més tensa està la molla, més ràpid viatja el pols.
Ones contínues. Si en comptes d’un sol cop agitem l’extrem de manera periòdica i repetida (per exemple, fent oscil·lar la mà amunt i avall amb un ritme constant), generem un tren d’ones contínues, és a dir, una successió regular de gropes o de compressions que es repeteixen. Aquí entren en joc les magnituds bàsiques de qualsevol ona:
- Longitud d’ona λ: la distància entre dues gropes consecutives (o entre dues compressions consecutives).
- Freqüència f: el nombre d’oscil·lacions per segon que fem amb la mà (en hertz, Hz).
- Velocitat de propagació v: relacionada amb totes dues per l’equació fonamental de les ones:
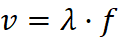
Aquesta relació és directament comprovable si gravem en vídeo el moviment. Amb el Tracker mesurem λ (distància entre gropes consecutives) i també mesurem f comptant quantes oscil·lacions fem en deu segons i dividint per deu, i comprovem que el producte= λ·f coincideix amb la velocitat v mesurada amb el cronòmetre, o amb el mateix Tracker. Quantitativament l’experiment s’ha de fer amb ones transversals (sacsejant lateralment) ja que amb les ones longitudinals la relació no és tant directa amb la tensió.
Ones estacionàries: nodes, ventres i modes harmònics. Subjectem els dos extrems de la Slinky de manera que es comportin aproximadament com a punts fixes. Si tot seguit injectem una petita oscil·lació periòdica de freqüència constant en un dels extrems, l’ona que hi enviem i les seves reflexions successives es superposen i interfereixen, i donen lloc a una ona estacionària que té un patró que no es desplaça, amb uns punts que no es mouen gens i uns altres que vibren amb la màxima amplitud.
Les ones estacionàries només es formen per a unes freqüències concretes, els modes harmònics, que compleixen la condició geomètrica senzilla de que cal que un nombre enter de mitges longituds d’ona càpiguen exactament dins de la longitud L de la molla:
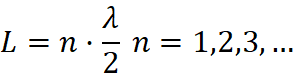
Combinant això amb V = λ·f, les freqüències dels modes harmònics són:
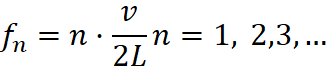
La condició L = n·λ/2 pressuposa que els dos extrems de la molla es comporten aproximadament com a nodes (punts pràcticament fixos). Per aquest motiu convé subjectar bé els dos extrems i produir la vibració amb una petita oscil·lació periòdica, i així els patrons de nodes i ventres apareixen nets i les seves freqüències compleixen exactament fn = n·v/2L. El resultat en funció del valor d’ene, tal i com es mostra al dibuix de sota, és:
- n = 1 (mode fonamental): hi ha un ventre al mig i l’amplitud és màxima. La longitud de la molla és exactament mitja longitud d’ona, .
- n = 2 (segon harmònic): hi ha dos ventres i un node addicional al mig, amb .
- n = 3 (tercer harmònic): hi ha tres ventres i dos nodes, amb .
- I així successivament: cada harmònic afegix un ventre i un node més.
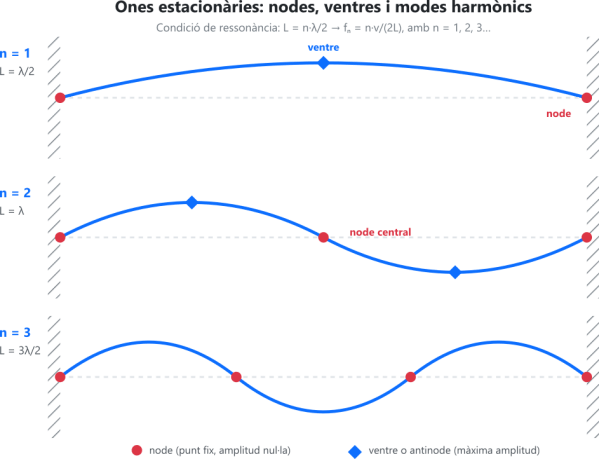
Per trobar els modes a classe es fixa bé un extrem a una taula i una persona subjecta fermament amb la mà l’altre extrem, fent-lo oscil·lar suaument amb una amplitud petita (d’aquesta manera la seva mà actua gairebé com un node). Si s’hi va canviant la freqüència a poc a poc, per a determinades freqüències la molla adopta de sobte un patró net amb zones clarament immòbils (nodes) i zones que vibren molt (ventres). Comptant els ventres, identifiquem el mode harmònic n. La pràctica es pot fer tant amb ones transversals (sacsejant lateralment, on els nodes i ventres es veuen com a punts fixos i màxims d’una corba sinusoïdal) com amb ones longitudinals (que generen zones fixes i zones de màxima compressió, més difícils de veure però igualment reals).
Pèndol elàstic i ressonància autoparamètrica
Aquest muntatge explora l’acoblament no lineal entre el mode d’extensió longitudinal i el mode d’oscil·lació pendular transversal. Es penja una Slinky d’un extrem i s’ajusta la seva longitud L en repòs de manera que la freqüència pròpia d’estirament vertical és
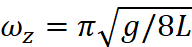
que hauria de ser aproximadament el doble de la freqüència pròpia d’oscil·lació pendular transversal.
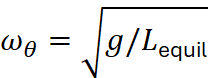
per aconseguir que es compleixi la condició de ressonància paramètrica:
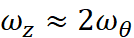
Però com la Slinky oscil·la proporcional a
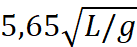
i un pèndol d’aquesta mateixa longitud oscil·la a
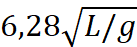
tenim que un Slinky estirat sempre oscil·larà verticalment una mica més ràpid del que trigaria a balancejar-se lateralment, però amb períodes molt semblants tots dos (hi hauria ressonància interna, 1:1, no autoparamétrica, 2:1).
Com la freqüència d’oscil·lació vertical i la horitzontal depenen totes dues només de g i L, per aconseguir que una sigui doble de l’altra no hi ha més remei que penjar la molla d’un fil de longitud L1, de forma que el centre de masses del sistema baixi i per tant la longitud equivalent del pèndol sigui L1 + L0 = Lequi , on L0 son 2/3 de la longitud de la molla estirada, L.
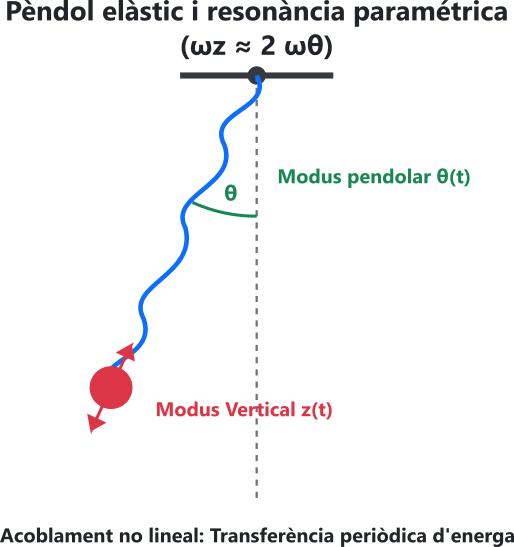
En desplaçar la Slinky únicament en direcció vertical i deixar-la anar, el sistema inicia una oscil·lació purament longitudinal. Ara bé, a causa de l’acoblament no lineal del pèndol elàstic, l’energia es transfereix gradualment cap al mode transversal, de manera que es veu com l’oscil·lació vertical s’atenua a poc a poc mentre la molla comença a balancejar-se lateralment com un pèndol. Després d’assolir l’amplitud pendular màxima, l’energia torna periòdicament al mode vertical. El magnífic divulgador Steve Mould l’explica molt bé la ressonància paramètrica amb un butafumeiro en miniatura i amb molles no-Slinky, en el vídeo de sota.
Descens autònom per una escala i intercanvi d’energia
El clàssic experiment de la Slinky baixant tota sola per una escala ofereix un exemple magistral sobre la conversió cíclica entre energia potencial gravitatòria, energia elàstica de deformació i energia cinètica de rotació.
Es construeix una escala amb esglaons de fusta, de llibres, graduant l’altura de l’esglaó hi i la profunditat d, o simplement anem a les escales del centre escolar. Es col·loca la Slinky a l’esglaó superior i s’inicia el moviment inclinant lleugerament la secció superior cap a l’esglaó inferior.
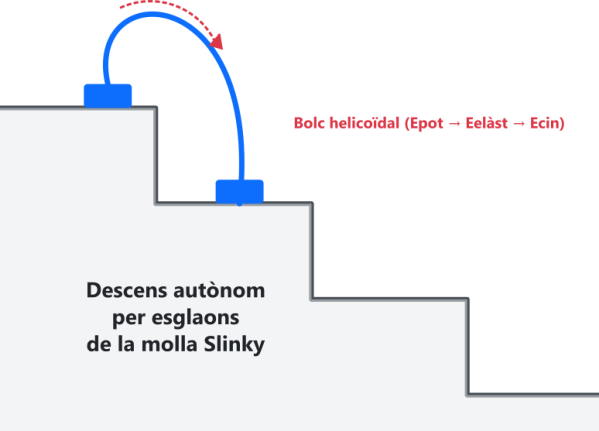
Durant el descens, la secció posterior de la molla s’estira sobre la vora de l’esglaó i emmagatzema energia potencial elàstica. Quan la tensió acumulada supera el pes del tram posterior, les espires del darrere es desprenen de l’esglaó superior i fan un arc helicoidal per sobre del centre de la molla fins a impactar a l’esglaó inferior, on les primeres espires es converteixen en la nova base de suport. Mesurant amb anàlisi de vídeo la freqüència de volteig i la velocitat de descens en funció de l’altura de l’esglaó, es podrien calcular les pèrdues d’energia per impacte inelàstic.
Que us el passeu bé jugant!

